

返回整点AI特刊NO. 04 · 2026-11-06
NO. 04开源与论文 · 智能体与硬件★ 9.3 · 强烈推荐
直达官网 / 项目主页uni-robot-agent(清华 × 伯克利通用机器人框架)
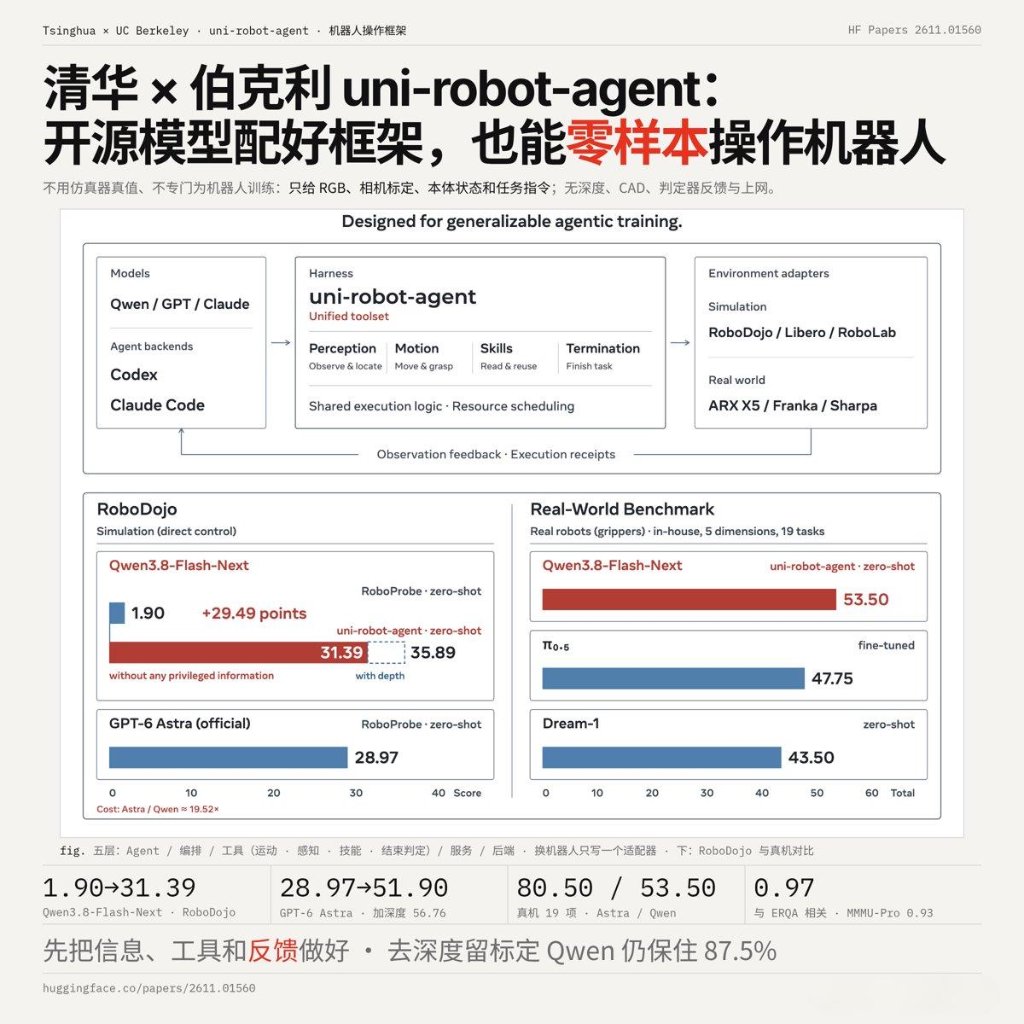
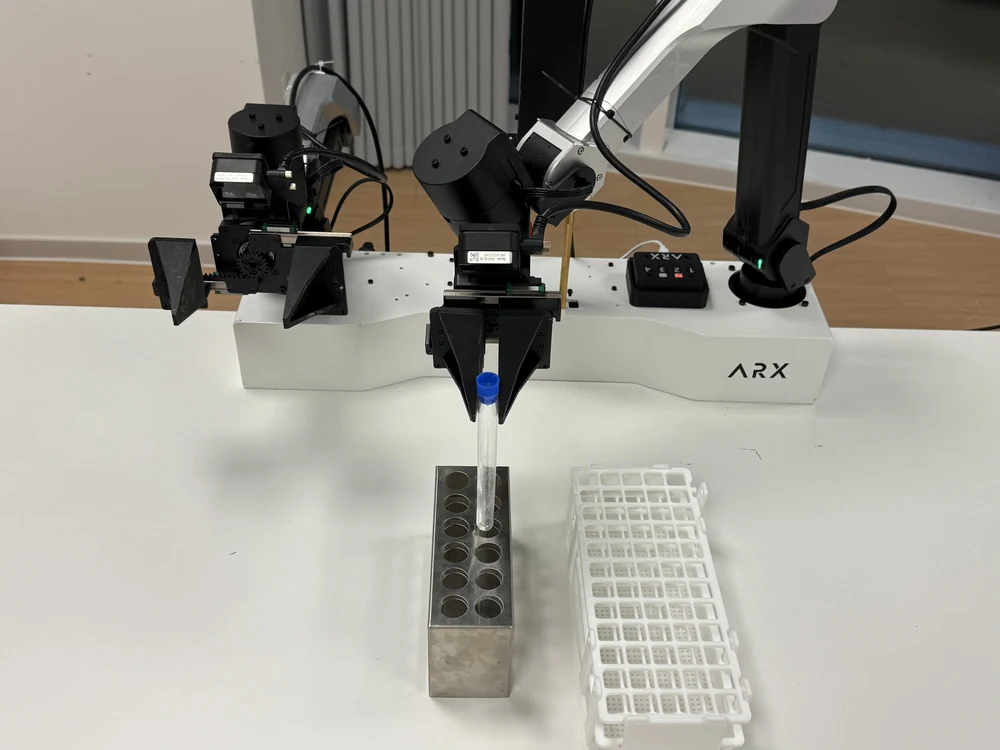
清华大学与加州大学伯克利分校(Pieter Abbeel 团队)联合开源的 Robot-Use Agent 框架:通过标准化环境感知、可靠原子技能库与闭环执行反馈,不改模型权重就能让 Qwen 等开源模型直接驱动机械臂完成 20 项长程真机家务与操作任务。
整点AI 一句话结论
不仅对做机器人的团队有用,它把『感知结构化 → 原子动作库 → 执行验证闭环』拆得极其清楚,任何做业务 Agent 的开发者都能照抄这套架构。
收费情况
完全免费开源
最适合谁用
具身智能研究者、机器人开发者、关注 Agent 脚手架设计的工程师
实测亮点(值在哪)
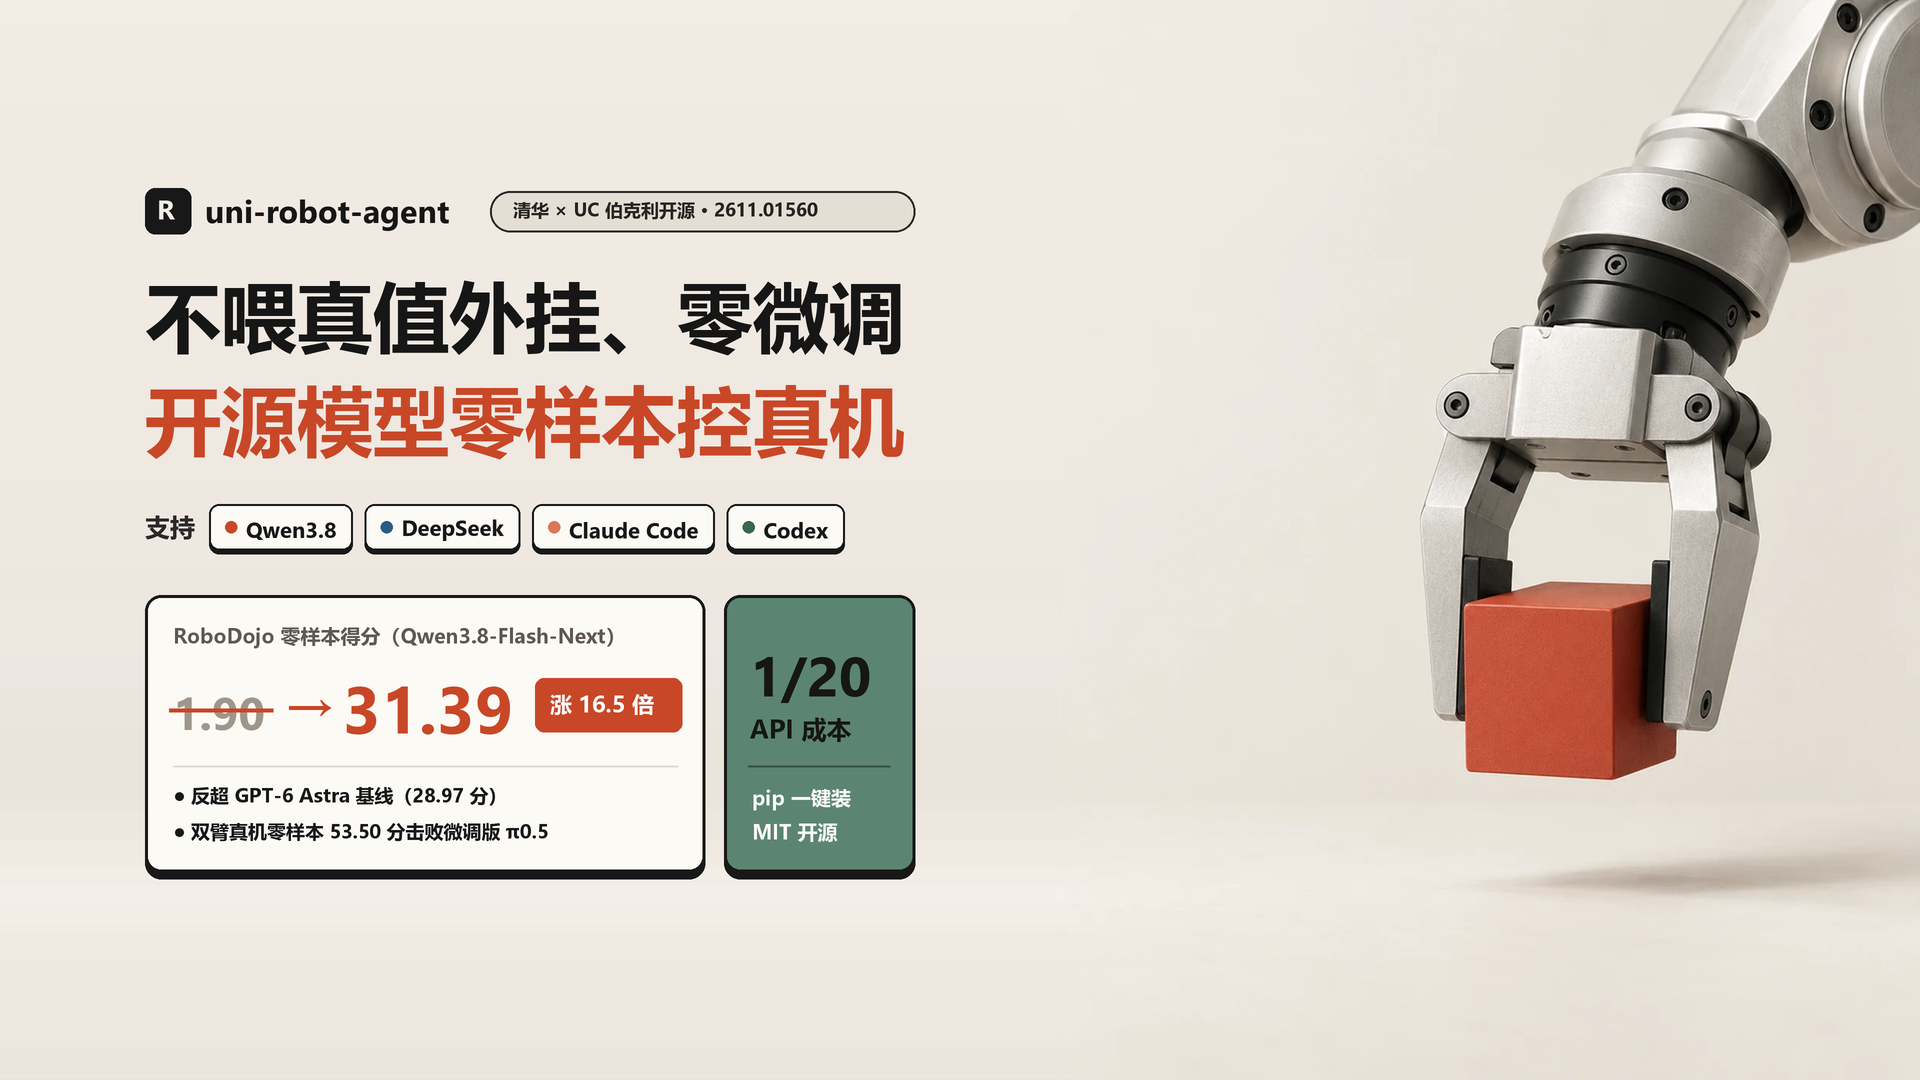
- 零微调:同一款 Qwen3.8-Flash-Next 接入框架后,得分从 1.90 跃升至 31.39(涨 16.5 倍)
- API 成本仅为闭源旗舰模型的约 1/20,且支持本地部署开源权重
- 证明了“好脚手架(Harness)比单纯堆模型参数更能决定落地成败”
实测注意点(避坑)
- 面向科研与机器人工程落地,普通非硬件用户主要是借鉴其 Agent 闭环设计思路
核心启示:好鞍配好马,脚手架定成败
很多时候开源模型表现差,不是模型笨,而是直接把原始坐标和杂乱报错丢给它。把环境状态整理成清晰的结构化文本,再给它一套带自检反馈的工具函数,小模型也能反超昂贵的闭源大模型。